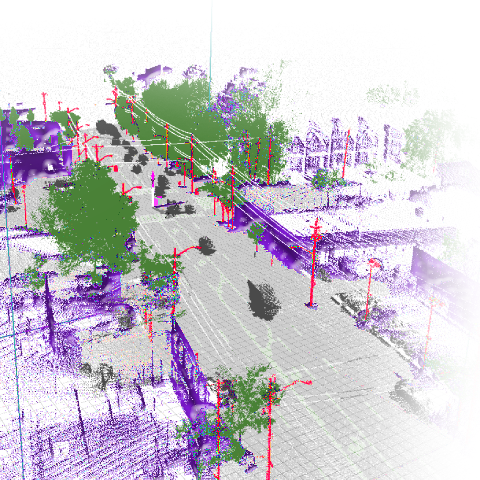
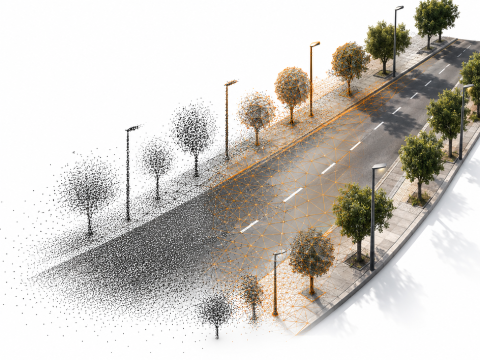
Links die rohe Punktwolke eines Straßenabschnitts, rechts die daraus rekonstruierte Fahrbahn mit Bäumen und Laternen, die durch Objekte ersetzt wurden

Die Aufgabe

Punkte auf der einen Seite, Oberflächen auf der anderen

Fahrzeuge mit Laserscannern erzeugen Punktwolken von enormer Dichte — ein kurzer Streckenabschnitt liegt schnell im dreistelligen Gigabyte-Bereich. Simulations- und Game-Engines arbeiten aber nicht mit Punkten, sondern mit Oberflächen, an denen sich Kollisionen berechnen lassen. Etwa, wenn ein Reifenmodell die Fahrbahn abtasten soll.

Zwischen beidem liegt kein Konvertierungsschritt, sondern eine Reihe von Entscheidungen: Was muss millimetergenau bleiben, was darf vereinfacht werden, was ersetzt man besser ganz.

Was entstanden ist

Eine Verarbeitungskette für große Punktwolken

Import gängiger Scanformate, Reduktion und Dichtevereinheitlichung, Normalenschätzung über Hauptkomponentenanalyse, Oberflächenrekonstruktion über Distanzfelder und Marching Cubes — abschnittsweise, damit auch Datensätze verarbeitbar bleiben, die nicht in den Speicher passen.
Punktwolke mit farblich getrennten Klassen für Fahrbahn, Bewuchs, Gebäude und Masten

Semantik statt Punktmenge

Jeder Punkt bekommt eine Klasse

Wir haben zwei neuronale Netzarchitekturen verglichen und selbst trainiert, um jeden Punkt einer Klasse zuzuordnen. Erkannte Objekte werden aus der Punktwolke entfernt und durch optimierte Platzhalter ersetzt — ein Baum wird zum Baum-Asset statt zu 40.000 Dreiecken.
RoadRender Pro mit dem Arbeitsschritt Geodatenbanken, Punktwolke über eingeblendeten Kartendaten

Umgebung aus amtlichen Daten

Der Scan liefert das Vermessene, das Kataster den Rest

Was der Scan nicht brauchbar hergibt, kommt aus offenen Geodaten: Gelände aus dem digitalen Höhenmodell, Gebäude aus amtlichen 3D-Stadtmodellen, Flächennutzung aus OpenStreetMap, Farbe aus Luftbildern. Der Scan liefert, was vermessen sein muss; die Umgebung entsteht drumherum.

Importwerkzeug und Zwischenformat

Ein Durchlauf bis zur bespielbaren Szene

Ein Importwerkzeug für die Unreal Engine. Ein Editor-Plugin, das aus den aufbereiteten Daten in einem Durchlauf eine bespielbare Szene erzeugt: Landscape aus Höhendaten, Materialverteilung über Weightmaps, prozeduraler Bewuchs, Platzierung der Prefabs auf dem Gelände.

Ein engine-neutrales Zwischenformat. Statt eines eigenen Dateiformats schreiben wir Platzhalter in den glTF-Standard. Welche Engine daraus was macht, entscheidet ihr Plugin — dieselben Daten lassen sich so für Unreal, Unity oder andere Ziele auflösen.
Passgenauigkeit war der schwierige Teil

Was wir gelernt haben

Die Passgenauigkeit war der schwierige Teil

Der schwierigste Teil war nicht die Rekonstruktion, sondern die Passgenauigkeit: Ein Fahrzeugscan und ein amtliches Kataster im selben Koordinatensystem zusammenzubringen, verlangt Vermessungsgenauigkeit, die man nicht nebenbei erreicht. Wir wissen heute sehr genau, woran das hängt — und welche Verfahren es dafür gibt. Die Fahrzeugscans und das messtechnische Know-how dahinter kamen vom IFM der Hochschule Kempten.

Aus einem Forschungsprojekt nimmt man Fähigkeiten mit, nicht nur Ergebnisse. Punktwolkenverarbeitung im großen Maßstab, semantische Klassifizierung von 3D-Daten und die Aufbereitung von Geodaten für Echtzeit-Engines gehören seitdem zu dem, was wir anbieten.

Wo das heute einsetzbar ist

Aus dem Forschungsprojekt in Ihr Projekt

Die beiden Stufen aus dem Projekt bieten wir einzeln an: Punktwolken verarbeiten für alles, was aus Scandaten eine nutzbare Oberfläche machen muss, und Geodaten in Echtzeit-Engines für die Szene drumherum.

Softwareentwicklung seit 1999 - Made in Germany

Made in Germany

Softwareentwicklung seit 1999

Entwickelt zu 100 % in Deutschland — an unseren Standorten Nürnberg und Kempten (Allgäu). Über 1.170 abgeschlossene Projekte, über 80 % unseres Umsatzes machen wir mit Bestandskunden. Wenn Sie in der Nähe sind: Kommen Sie auf einen Kaffee vorbei.